จํานวนการสั่งซื้อขั้นต่ํา |
1 ชิ้น |
ราคา |
ติดต่อจิม |
รายละเอียดการบรรจุภัณฑ์ |
ของใหม่ของแท้จากโรงงาน บรรจุภัณฑ์ยังไม่เปิด |
ระยะเวลาจัดส่ง |
3–7 วัน |
เงื่อนไขการชำระเงิน |
T/T |
วิธีการจัดส่ง |
DHL / FedEx / UPS / TNT |
ความสามารถในการจัดหา |
สินค้าพร้อมส่ง |
|
หมายเลขรุ่น
|
6FX2001-5QN25
|
|
โลตติจ์การทํางาน
|
10–30 V DC
|
|
อินเทอร์เฟซการสื่อสาร
|
PROFINET IO RT/IRT
|
|
อัตราการส่ง
|
100 เมกะบิต/วินาที
|
|
ความละเอียด FS15 ปัจจุบัน
|
30 บิต
|
|
ความละเอียดรุ่นเก่า
|
27 บิต; ตรวจสอบสถานะการทำงานและไฟล์ GSDML
|
|
ความเร็วทางกลไกสูงสุด
|
6000 รอบต่อนาที
|
|
ความเร็วที่ระบุ ความแม่นยำ ±1 LSB
|
5800 รอบต่อนาที
|
|
รหัสตัวอย่าง
|
เทา
|
|
รหัสการส่งสัญญาณ
|
ไบนารี
|
|
โปรไฟล์เอนโค้ดเดอร์
|
PNO V4.1 คลาส 1–4
|
|
เทเลแกรมมาตรฐานปัจจุบัน
|
81–89
|
|
เทเลแกรมของซีเมนส์
|
860 / 862
|
|
ตัวเชื่อมต่อเครือข่าย
|
ขั้วต่อแบบ M12 จำนวน 2 ตัว แบบ 4 ขา
|
|
ขั้วต่อจ่ายไฟ
|
ขั้วต่อแบบ M12 จำนวน 1 ตัว แบบ 4 ขา
|
|
ทิศทางของขั้วต่อ
|
ระดับระดับ
|
|
แรงโหลดตามแนวแกนเพลาที่ความเร็วรอบ n ≤6000 รอบต่อนาที
|
สูงสุด 40 นิวตัน
|
|
แรงโหลดตามแนวรัศมีเพลาที่ความเร็วรอบ n ≤6000 รอบต่อนาที
|
สูงสุด 110 นิวตัน
|
|
แรงโหลดตามแนวแกนของเพลาที่ความเร็วรอบ n > 6000 รอบต่อนาที
|
สูงสุด 10 นิวตัน
|
|
แรงโหลดตามแนวรัศมีของเพลาที่ความเร็วรอบ n > 6000 รอบต่อนาที
|
สูงสุด 20 นิวตัน
|
|
ความเร่งมุมสูงสุด
|
100000 เรเดียนต่อวินาทีกำลังสอง
|
|
โมเมนต์ความเฉื่อยของโรเตอร์ปัจจุบัน
|
0.0000019 กิโลกรัม·ตารางเมตร
|
|
ความเร่งการสั่นสะเทือนที่ความถี่ 55–2000 เฮิรตซ์
|
สูงสุด 100 เมตรต่อวินาที²
|
|
ความเร่งจากแรงกระแทกเป็นเวลา 6 มิลลิวินาที
|
สูงสุด 1000 เมตรต่อวินาที²
|
|
การป้องกันตัวเรือน
|
IP67
|
|
การป้องกันการเข้าสู่เพลา
|
IP64
|
|
อุณหภูมิในการทำงาน
|
-40 ถึง +85 °C
|
|
โครงสร้างแบบฟลานจ์
|
ฟลานจ์ยึดแน่น
|
|
โครงสร้างเพลา
|
เพลาแข็ง
|
|
ความเป็นไปตามข้อกำหนด
|
CE, cULus
|
|
การขาย
จิม เผ่ย
|
อีเมล
|
โทรศัพท์/WhatsApp
|
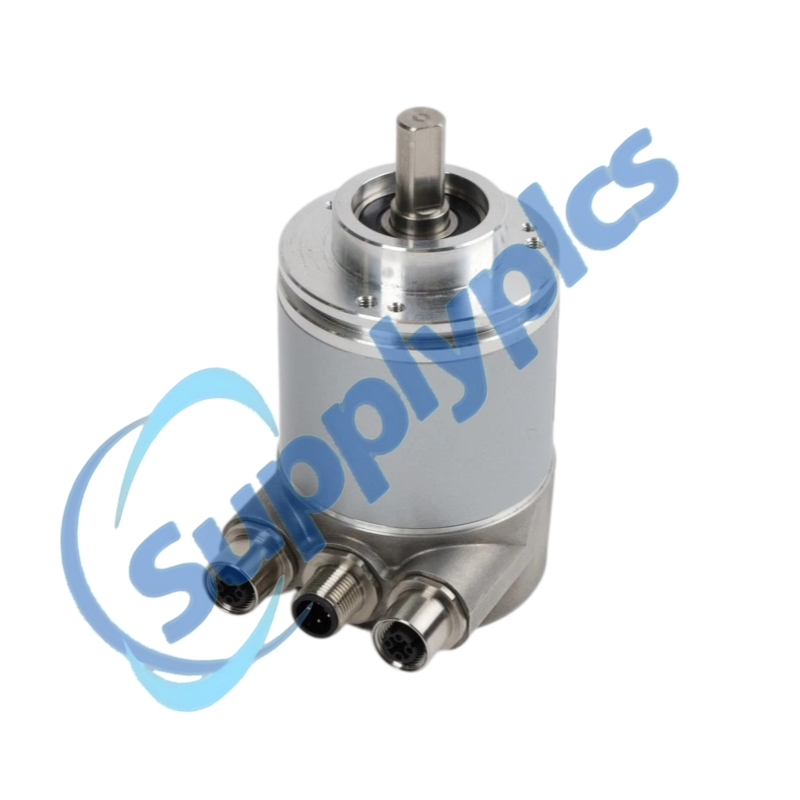
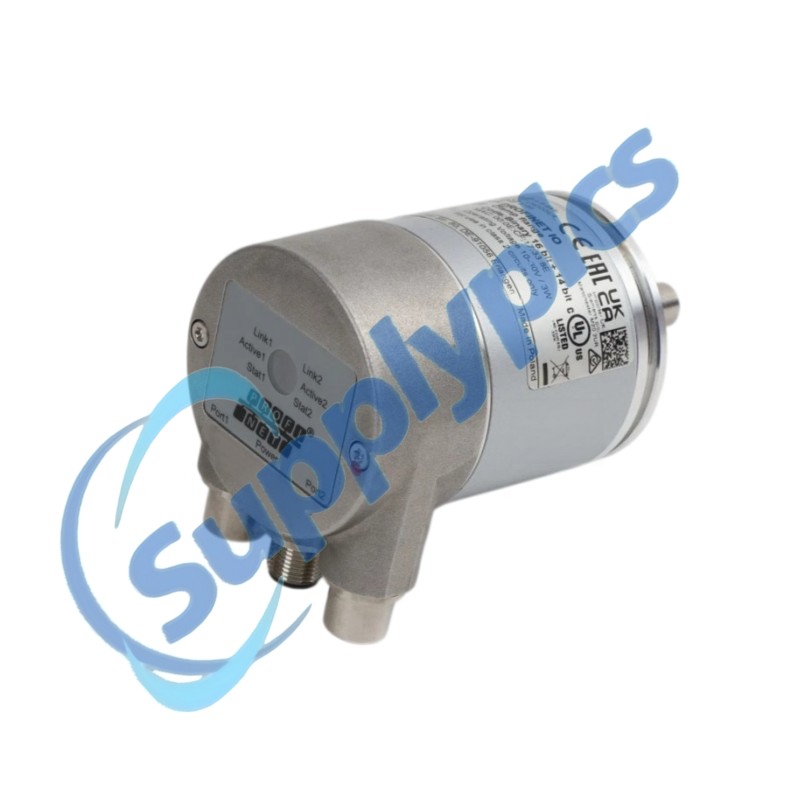
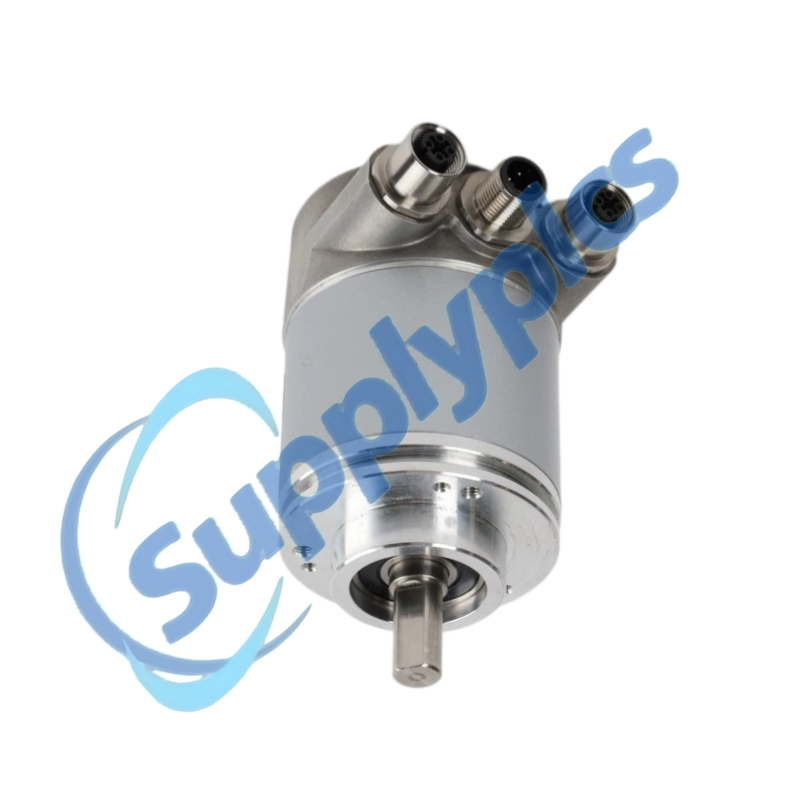
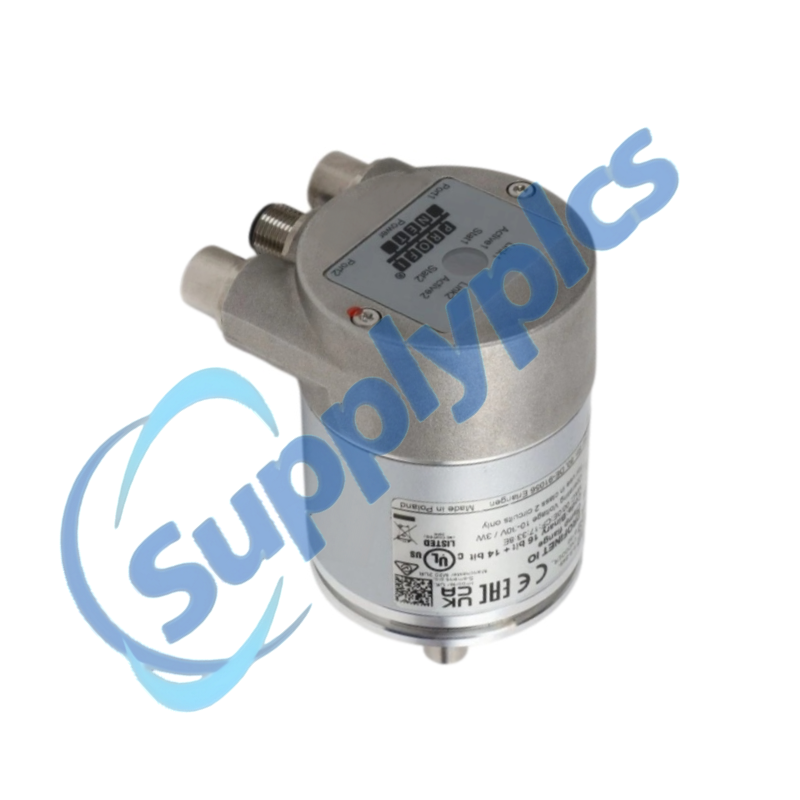
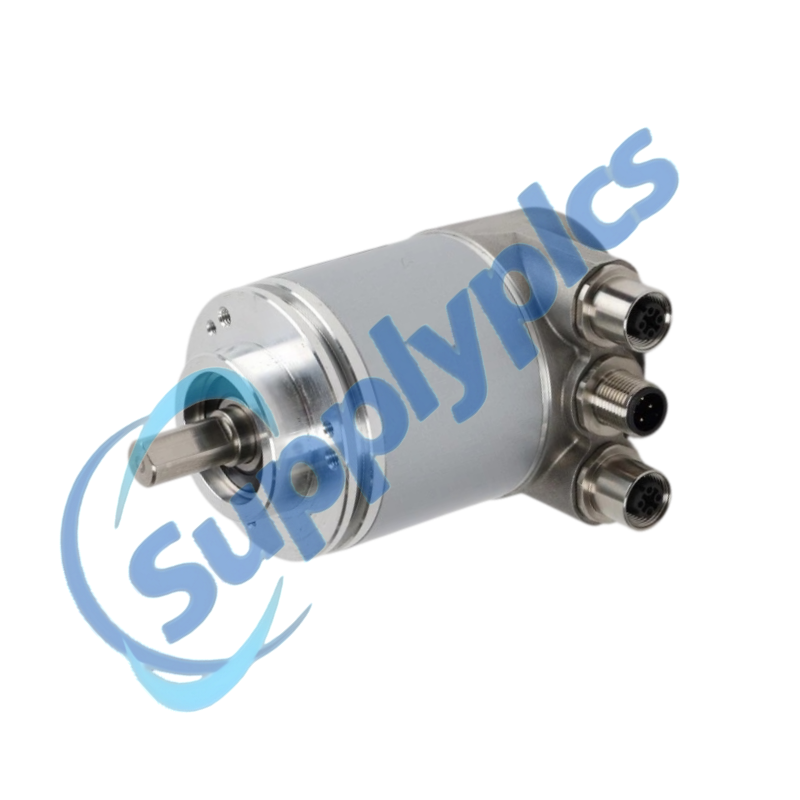
ซีเมนส์ 6FX2001-5QN25 เป็นเอนโค้เดอร์แบบอับโซลูทแบบหลายรอบที่มีอินเทอร์เฟซ PROFINET IO ผลิตภัณฑ์รุ่น FS15 ปัจจุบันมีความละเอียด 30 บิต รุ่นก่อนหน้าระบุความละเอียดไว้ที่ 27 บิต ดังนั้นจึงจำเป็นต้องตรวจสอบสถานะการทำงานก่อนเปลี่ยนตัวแทน เอนโค้เดอร์นี้ใช้การเชื่อมต่อแบบ M12 แนวรัศมีและฟลานจ์ยึดแน่น ข้อมูลตำแหน่งอับโซลูทจะถูกส่งไปยังระบบอัตโนมัติที่เชื่อมต่ออยู่
การรองรับการสื่อสารแบบ RT และ IRT ช่วยให้สามารถผสานเข้ากับแอปพลิเคชัน PROFINET ที่กำหนดค่าไว้ได้ สามารถตั้งค่าล่วงหน้าและปรับทิศทางการนับได้ โปรไฟล์ของเอนโค้เดอร์กำหนดวิธีการแลกเปลี่ยนข้อมูลตำแหน่งกับคอนโทรลเลอร์ การทำงานแบบไอโซโครนัส (isochronous) มีให้ใช้งานสำหรับการตั้งค่าที่เข้ากันได้ โปรดจับคู่สถานะการทำงาน แทลเลแกรม และไฟล์ GSDML ให้สอดคล้องกับโครงการวิศวกรรมที่ติดตั้งไว้
|
PRO6LV PRO6/PRO10 APL31-0B9 IS-DG102P-F-1
ET901-AC MDR-20-5 GDP-CBL-OBD/ETH-01
CM-1-439 KHA6-SR2-EX2.W 33804S PXA30-K11
R911172296 SLC-A-UE12-2FG3D0 ANMA213V2 C3COM-3
IGPMC-111GP Model2 71900 DAC-633E
AV3116DNv1 TMSR-380-33-U-SB-TYS ADPC-101
EY-IO572F001 Ms-VMA1615-0 CLIOP831A
IRDH275-435 TS5810N DCJ4501-01PLF PSU-350-AC
ICP11I0350000 RKC4.221T-30/TEB HDP5000
IR425 / ir425-D4-2 RC87618222 WV-CP504E
XM30 X13651469010 UDS1100 080-568-001-R TSW-552-BS
BN5930.48 YTA-RS-DO8-AKB EXP-1048
KFD2-UT2-EX1 XG-E700 CP81
|
 EN