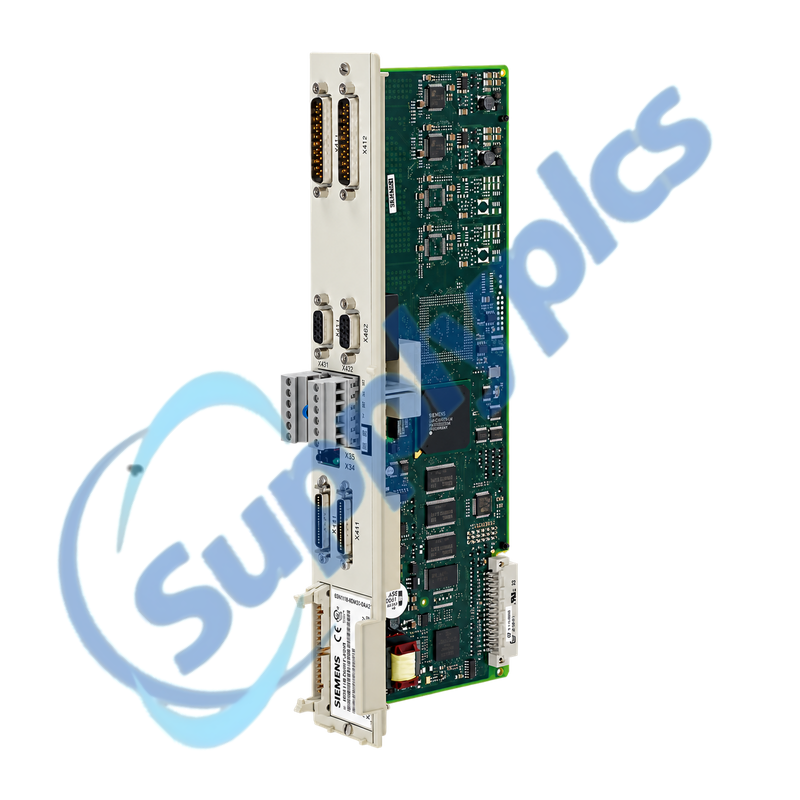
Երկու առանցքային բարձր ստանդարտի կառավարման միավոր SIMODRIVE 611 թվային շարժիչային համակարգերի համար
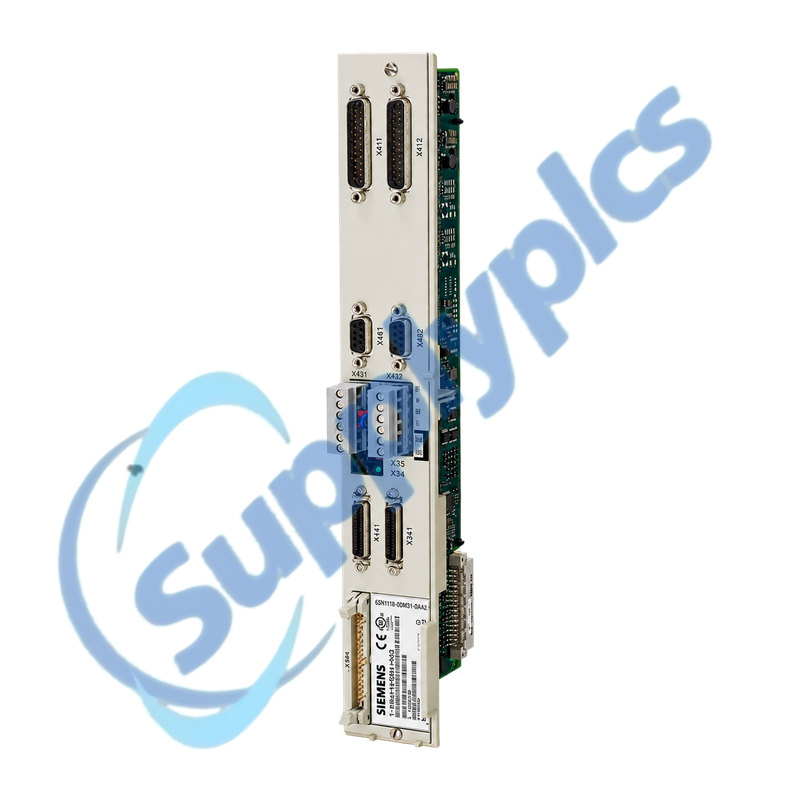
6SN1118-0DM31-0AA2-ը SIMODRIVE 611-ի համար երկու առանցքային բարձր ստանդարտի փակ օղակի կառավարման մոդուլ է՝ թվային սեթպոյնթի ինտերֆեյսով, sin/cos 1 Vpp էնկոդերի հետադարձ կապով և NC ծրագրային ապահովման ինտեգրմամբ: Ճիշտ փոխարինումը կախված է հզորության մոդուլից, շարժիչից և էնկոդերի միացման տեսակից, SINUMERIK շարժիչային ծրագրային ապահովումից և մշակման արխիվից:
Շարժիչային համակարգի համապատասխանեցում. Պատվերը տալուց առաջ հաստատեք լրիվ կառավարման միավորի պիտակը, երկու առանցքային բարձր ստանդարտի տարբերակը, 1 Vpp էնկոդերի տեսակը և միացման տեղադրումը, տեղադրված SIMODRIVE հզորության մոդուլը, SINUMERIK NCU-ն ու շարժիչային ծրագրային ապահովման տարբերակը, շարժիչի տվյալները, չափման համակարգերը և անվտանգության ու արգելակման միացման գծերը:
Շարժիչի համապատասխանեցում
6SN1118-0DM31-0AA2-ը SIMODRIVE 611-ի համար երկու առանցքային թվային բարձր ստանդարտի կառավարման միավոր է: Նախնական կարգավորման ընթացքում շարժիչային ծրագրային ապահովումը մատակարարվում է SINUMERIK 840D շարժիչային բասի միջոցով, այդ պատճառով կառավարման սարքավորումը չի կարող գնահատվել անկախ NCU-ի ծրագրային ապահովումից և մեքենայի մշակման տվյալներից:
Վերահսկվող փոխանակումը սկսվում է ամբողջական NC-ի և շարժիչի արխիվից՝ միաժամանակ երկու առանցքների համար կազմված միացման քարտեզով: Ռեգիստրավորել շարժիչի և ուղղակի չափման էնկոդերները, թույլատրման և սկզբնավորման արգելման շղթաները, արգելակման կառավարումը, DAC-ի և ախտորոշման վիճակները, ապա շարժումը թույլատրելուց առաջ համեմատել նոր սարքի վարքագիծը առանցքից առանցք:
Սարքի նույնականացումը, ծրագրային ապահովումը և առանցքի սարքավորումը պետք է վերլուծվեն որպես մեկ շարժիչային համակարգ:
Ծրագրային արխիվ
Պահպանել NC-ի և շարժիչի շահագործման արխիվը, NCU-ի և շարժիչի ծրագրային ապահովման տարբերակները և առանցքի նշանակումը:
Մատակարարվող հոսանք և շարժիչ
Ռեգիստրավորել SIMODRIVE հզորության մոդուլը, շարժիչի տիպը, անվանական տվյալները, արգելակը և շարժիչ-էնկոդերի երկու միացումները:
Չափման համակարգեր
Քարտեզավորել X411, X412, X421 և X422 միացման կետերը և հաստատել յուրաքանչյուր առանցքի սպասվող 1 Vpp կամ EnDat սիգնալը:
Միացման գծեր և էնկոդեր
Միայն միացման կետի դիրքը բավարար չէ. փաստաթղթել ֆունկցիան, առանցքը և սիգնալի տիպը:
Թույլատրման շղթա
Ռեգիստրավորել սկզբնավորման արգելման հակադարձ կապը, իմպուլսի թույլատրումը, շարժիչի թույլատրումը և արտաքին անվտանգության տրամաբանությունը անջատելուց առաջ:
Հատված արգելակման
Ստուգել հաստատված 24 Վ արգելակման մատակարարումը, ռելեի ինտերֆեյսը, ճնշումը և առանցքների նշանակումը։
Կառավարվող շարժման փորձարկում
Պարամետրերի վերականգնումից հետո հաստատել հետադարձ կապի ուղղությունը, զրոյական արագությունը, արգելակի ազատումը և սահմանափակված շարժումը՝ մեկ առանցք առ անգամ։
Տեխնիկական բնութագրեր
Ապրանքի տեսակի նշանակում
SIMODRIVE 611 թվային բարձր ստանդարտ կառավարման միավոր
Պահանջագրության համար Համար
6SN1118-0DM31-0AA2
Առանցքի հզորություն
2 առանցք
Սեղանավորման միջերես
Թվային շարժիչ-ավտոմատիկայի ինտերֆեյս
Շարժիչի էնկոդերի մուտք
Sin/cos 1 Vpp
Ուղղակի չափման մուտք
Երկու առանցքի ինտերֆեյս՝ կիրառման կախվածությամբ
Կառավարման ինտեգրում
SINUMERIK 840D / SIMODRIVE 611 համակարգ
Ծրագրային ապահովման բեռնում
Բեռնված է NCU-ից սկզբնավորման ընթացքում
Հիմնական միացման կետեր
X411/X412 շարժիչի էնկոդեր, X421/X422 ուղղակի չափում
Անվտանգության և թույլատրման ինտերֆեյս
Սկսելու արգելափակում, իմպուլսի թույլատրում և շարժման թույլատրման շղթաներ
Արտադրանքի կյանքի ցիկլ
Չեղարկված պահեստային մաս
Հում քաշ
Մոտավորապես 0,51 կգ
Գնալ
Գնահատական
Ընթացիկ գինը և առկայությունը
Վճարում
Բանկային փոխանցում (T/T) կամ համաձայնեցված պայմաններ
Ինչպես կարող եմ հաստատել, որ 6SN1118-0DM31-0AA2-ը համատեղելի է տեղադրված SIMODRIVE 611 համակարգի հետ։
Համապատասխանեցրեք ամբողջ երկու առանցքանի բարձր ստանդարտի պատվերի համարը, SIMODRIVE հզորության մոդուլը, SINUMERIK NCU-ն և շարժիչի ծրագրային ապահովման թողարկումը։ Հաստատեք շարժիչների տեսակները, sin/cos 1 Vpp կամ EnDat հետադարձ կապը, ուղղակի չափման համակարգերը և երկու առանցքների համար բոլոր թույլատրման ու արգելակման ինտերֆեյսները։
Q2
Ի՞նչ պետք է պահպանվի 6SN1118-0DM31-0AA2-ի փոխարինումից առաջ:
Ստեղծել ամբողջական NC և շարժիչի մշակման արխիվ և գրանցել NCU-ն, շարժիչը և ֆիրմային ծրագրային ապահովման տարբերակները: Լուսանկարել յուրաքանչյուր միացնող սարք և պիտակավորել երկու առանցքները, շարժիչի էնկոդերները, ուղղակի չափման համակարգերը, թույլատրումները, սկզբնավորման արգելման հետադարձ կապը, արգելակները և DAC փորձարկման կետերը՝ մինչև հոսանքի անջատումը:
Q3
Ինչու՞ է 6SN1118-0DM31-0AA2-ը մնում ակտիվ չլինելու վիճակում մշակման արխիվը վերականգնելուց հետո:
Ստուգել, որ NCU-ն իջեցնում է սպասվող շարժիչի ծրագրային ապահովումը, ապա վերանայել սկզբնավորման արգելման հետադարձ կապը, իմպուլսները և շարժիչի թույլատրումները, ինչպես նաև շարժիչի բուսի միացումը: Համեմատել կառավարման միավորի և առանցքների նշանակումները պահպանված մեքենայի տվյալների հետ՝ մինչև պարամետրերը փոխելը:
Q4
Ինչ պետք է ստուգեմ, երբ 6SN1118-0DM31-0AA2-ի մեկ առանցքը հաղորդում է էնկոդերի սխալ:
Համոզվել, որ վնասված շարժիչի էնկոդերը միացված է ճիշտ X411 կամ X412 ինտերֆեյսին և որ սիգնալի տեսակը ու սնուցումը համապատասխանում են կարգավորված շարժիչին: Ստուգել էկրանավորման անընդհատությունը, միացնող սարքի շիրմերը և կաբելի վիճակը, ապա համեմատել իրական հետադարձ կապը կանգնած առանցքի սպասվող արժեքների հետ:
Q5
Ինչպե՞ս պետք է փորձարկել շարժիչի արգելակը 6SN1118-0DM31-0AA2-ի տեղադրումից հետո:
Պահել մեքենան վերահսկվող անվտանգ վիճակում և ստուգել արտաքին 24 Վ արգելակման մատակարարումը, ռելեի նշանակումը և ճնշման շղթան: Փորձարկել արգելակի ազատումն ու պահումը՝ սահմանափակելով պտտման մոմենտն ու շարժման ճանապարհը, հաստատել հետադարձ կապի ուղղությունը և յուրաքանչյուր առանցքի համար մշակել արձագանքի մասին փաստաթուղթ սովորական շարժման սկսելուց առաջ:
Q6
Ինչու՞ է տեսողական համընկնումը բավարար չհամարվում 6SN1118-0DM31-0AA2-ի մատակարարման ժամանակ:
SIMODRIVE 611 կառավարման միավորները, որոնք ունեն նմանատիպ առջևի դասավորություն, կարող են տարբերվել առանցքների քանակով, բարձր ստանդարտի կամ բարձր կատարողականության կառավարմամբ, կոդավորիչի ինտերֆեյսով և ծրագրային ինտեգրմամբ: Արտադրանքի փոխարինման հաստատման համար օգտագործել ամբողջ պատվերի համարը և տեղադրված մեքենայի ճարտարապետական փաստաթղթերը, իսկ միայն միացման միջոցի տեսքը չի բավարարում:


 EN