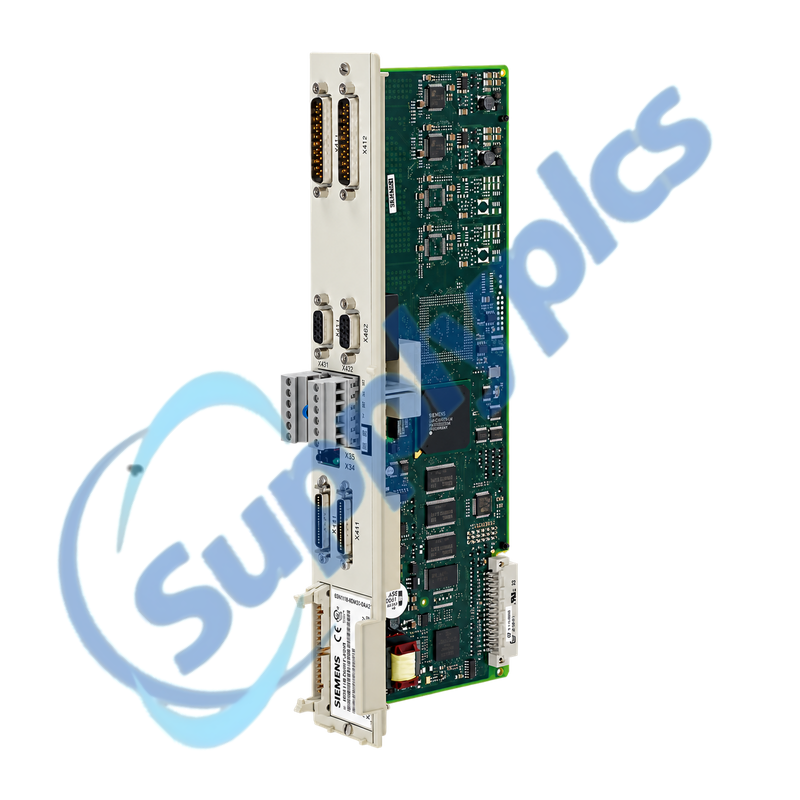
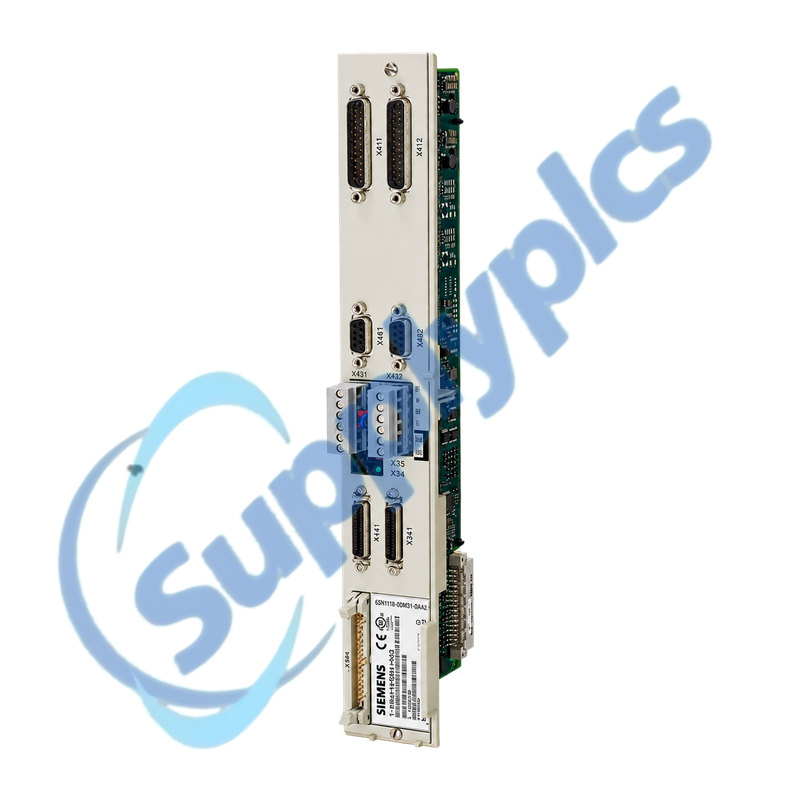
सिमोड्राइभ ६११ डिजिटल ड्राइभ प्रणालीका लागि दुई-अक्ष उच्च मानक नियन्त्रण एकाइ
६एसएन१११८-०डीएम३१-०एए२ एक दुई-अक्ष उच्च मानक बन्द-लूप नियन्त्रण मोड्युल हो जुन सिमोड्राइभ ६११ का लागि डिजिटल सेटपोइन्ट इन्टरफेस, साइन/कोस १ भीपीपी एन्कोडर प्रतिक्रिया र एनसी सफ्टवेयर एकीकरणसँग सम्बन्धित छ। सही प्रतिस्थापन शक्ति मोड्युल, मोटर र एन्कोडर इन्टरफेस, सिन्युमेरिक ड्राइभ सफ्टवेयर र कमिसनिङ संग्रहमा आधारित हुन्छ।
ड्राइभ-प्रणाली म्याचिङ: अर्डर गर्नु अघि नियन्त्रण एकाइको पूर्ण लेबल, दुई-अक्ष उच्च मानक संस्करण, १ भीपीपी एन्कोडर प्रकार र कनेक्टर असाइनमेन्ट, स्थापित सिमोड्राइभ शक्ति मोड्युल, सिन्युमेरिक एनसीयू र ड्राइभ सफ्टवेयर संस्करण, मोटर डाटा, मापन प्रणालीहरू र सुरक्षा र ब्रेक वायरिङ पुष्टि गर्नुहोस्।
ड्राइभ म्याचिङ
६एसएन१११८-०डीएम३१-०एए२ दुई अक्षका लागि सिमोड्राइभ ६११ डिजिटल उच्च मानक नियन्त्रण एकाइ हो। प्रारम्भीकरणको समयमा, यसको ड्राइभ सफ्टवेयर सिन्युमेरिक ८४०डी ड्राइभ बसबाट आपूर्ति गरिन्छ, त्यसैले नियन्त्रण बोर्डलाई एनसीयू सफ्टवेयर र मेशिन कमिसनिङ डाटाबाट अलग रूपमा मूल्याङ्कन गर्न सकिँदैन।
नियन्त्रित आदान-प्रदान सुरु हुनुअघि पूर्ण एनसी र ड्राइभ आर्काइभ सँगै दुवै अक्षहरूको लागि कनेक्टर म्याप आवश्यक हुन्छ। मोटर र प्रत्यक्ष-मापन एन्कोडरहरू, सक्षम गर्ने र सुरु रोक्ने सर्किटहरू, ब्रेक नियन्त्रण, डीएसी र निदान अवस्थाहरू रेकर्ड गर्नुहोस्, त्यसपछि गतिको अनुमति दिनुअघि नयाँ बोर्डको व्यवहारलाई अक्ष अनुसार तुलना गर्नुहोस्।
बोर्ड पहिचान, सफ्टवेयर र अक्ष हार्डवेयरलाई एउटै ड्राइभ प्रणालीको रूपमा समीक्षा गर्नुपर्छ।
सफ्टवेयर संग्रह
एनसी र ड्राइभ कमिसनिङ आर्काइभ, एनसीयू र ड्राइभ सफ्टवेयर संस्करणहरू र अक्ष निर्धारण सुरक्षित राख्नुहोस्।
बिजुली र मोटर
सिमोड्राइभ बिजुली मोड्युल, मोटर प्रकार, अनुमोदित डाटा, ब्रेक र दुवै मोटर-एन्कोडर कनेक्शनहरू रेकर्ड गर्नुहोस्।
मापन प्रणालीहरू
एक्स४११, एक्स४१२, एक्स४२१ र एक्स४२२ लाई म्याप गर्नुहोस् र प्रत्येक अक्षद्वारा अपेक्षित १ भीपीपी वा एनडाट सिग्नल पुष्टि गर्नुहोस्।
वायरिङ र एन्कोडर
कनेक्टर स्थितिमात्रै पर्याप्त छैन; कार्य, अक्ष र सिग्नल प्रकार लेखेर दस्तावेजीकरण गर्नुहोस्।
सक्षम श्रृंखला
बिच्छेदन गर्नुअघि सुरु रोक्ने प्रतिक्रिया, पल्स सक्षम, ड्राइभ सक्षम र बाह्य सुरक्षा तर्क रेकर्ड गर्नुहोस्।
ब्रेक सर्किट
अनुमोदित २४ भी ब्रेक आपूर्ति, रिले इन्टरफेस, दबाव र अक्ष निर्धारण प्रमाणित गर्नुहोस्।
नियन्त्रित गति परीक्षण
पैरामिटर पुनर्स्थापना पछि, प्रत्येक अक्षको फिडब्याक दिशा, शून्य गति, ब्रेक मुक्ति र सीमित गति प्रमाणित गर्नुहोस्।
६एसएन१११८-०डीएम३१-०एए२ ले स्थापित सिमोड्राइभ ६११ प्रणालीसँग संगत छ भनेर कसरी पुष्टि गर्न सकिन्छ?
पूर्ण दुई-अक्ष उच्च मानक अर्डर नम्बर, सिमोड्राइभ शक्ति मोड्युल, सिन्युमेरिक एनसीयू र ड्राइभ सफ्टवेयर रिलिजसँग मिलाउनुहोस्। दुवै अक्षका लागि मोटर प्रकारहरू, साइन/कोस १ भीपीपी वा एन्डाट प्रतिक्रिया, प्रत्यक्ष मापन प्रणालीहरू र सबै सक्रिय र ब्रेक इन्टरफेसहरू पुष्टि गर्नुहोस्।
प्रश्न २
६एसएन१११८-०डीएम३१-०एए२ प्रतिस्थापन गर्नु अघि के ब्याकअप गर्नुपर्छ?
पूर्ण एनसी र ड्राइभ कमिसनिङ आर्काइभ बनाउनुहोस् र एनसीयू, ड्राइभ र फर्मवेयर संस्करणहरू रेकर्ड गर्नुहोस्। बिजुली अलग गर्नु अघि प्रत्येक कनेक्टरको फोटो लिनुहोस् र दुवै अक्षहरू, मोटर एन्कोडरहरू, प्रत्यक्ष मापन प्रणालीहरू, सक्रिय गर्ने, सुरु-रोक फिडब्याक, ब्रेकहरू र डीएसी परीक्षण बिन्दुहरू लेबल गर्नुहोस्।
क्यू३
किन ६एसएन१११८-०डीएम३१-०एए२ कमिसनिङ आर्काइभ पुन: स्थापना गरेपछि पनि निष्क्रिय नै रहन सक्छ?
एनसीयूले अपेक्षित ड्राइभ सफ्टवेयर डाउनलोड गरेको छ कि छैन भनेर जाँच गर्नुहोस्, त्यसपछि स्टार्ट-इनहिबिट प्रतिक्रिया, पल्स र ड्राइभ सक्षमता र ड्राइभ-बस कनेक्सन पुनः समीक्षा गर्नुहोस्। प्यारामिटर परिवर्तन गर्नु अघि नियन्त्रण एकाइ र अक्ष असाइनमेन्टहरूलाई संग्रहीत मेशिन डाटासँग तुलना गर्नुहोस्।
क्यू४
जब ६एसएन१११८-०डीएम३१-०एए२मा एउटा अक्षले एन्कोडर दोष रिपोर्ट गर्छ भने म के निरीक्षण गर्नुपर्छ?
प्रभावित मोटर एन्कोडरले सही एक्स४११ वा एक्स४१२ इन्टरफेसमा जडान भएको छ कि छैन भनेर पुष्टि गर्नुहोस् र सिग्नल प्रकार र आपूर्ति विनिर्दिष्ट मोटरसँग मिल्दोजुल्दो छ कि छैन भनेर जाँच गर्नुहोस्। शील्ड निरन्तरता, कनेक्टर पिनहरू र केबल अवस्था निरीक्षण गर्नुहोस्, त्यसपछि जीवित प्रतिक्रियालाई स्थिर अक्षको अपेक्षा सँग तुलना गर्नुहोस्।
Q5
६एसएन१११८-०डीएम३१-०एए२ स्थापना पछि मोटर ब्रेक कसरी परीक्षण गर्नुपर्छ?
मेशिनलाई नियन्त्रित सुरक्षित अवस्थामा राख्नुहोस् र बाह्य २४ भी ब्रेक आपूर्ति, रिले असाइनमेन्ट र दमन सर्किट पुष्टि गर्नुहोस्। टर्क र यात्रा सीमित गरेर ब्रेक मुक्ति र धारण परीक्षण गर्नुहोस्, प्रतिक्रिया दिशा पुष्टि गर्नुहोस् र सामान्य गतिमा जानु अघि प्रत्येक अक्षको लागि प्रतिक्रिया लेखेर राख्नुहोस्।
Q6
६एसएन१११८-०डीएम३१-०एए२ स्रोत गर्दा दृश्य अनुरूपता किन पर्याप्त हुँदैन?
समान अगाडिको व्यवस्थासँगका सिमोड्राइभ ६११ नियन्त्रण एकाइहरूले अक्ष सङ्ख्या, उच्च मानक वा उच्च प्रदर्शन नियन्त्रण, एन्कोडर इन्टरफेस र सफ्टवेयर एकीकरणमा फरक हुन सक्छन्। भण्डारण गरिएको मेसिन आर्काइभ र पूर्ण अर्डर नम्बर प्रयोग गर्नुहोस्, केवल कनेक्टरको उपस्थिति मात्र नगर्नुहोस्, एउटा स्पेयर स्वीकृत गर्न।


 EN